2026年10月13日,中国CMOS图像传感器厂商思特威(SmartSens)完成32亿元人民币(约4.78亿美元)增资,明确指向车载电子与AI视觉扩产,重点布局高性能成像、智能驾驶与端侧AI计算。几乎同期,零部件巨头维宁尔(Visteon)发布报告指出,非公路车辆(工程机械、农业机械、矿山设备、船舶)的先进摄像头与视觉系统全球可触达市场规模约6.5亿美元。两条新闻指向同一个信号:环境感知摄像头的下一个增量战场,不在乘用车,而在工地、农田、矿井和海上。对OEM/ODM采购与硬件工程师而言,这意味着摄像头模组选型必须从「消费级思维」切换到「恶劣工况思维」。以下5个坑,恰恰是最容易被低估的。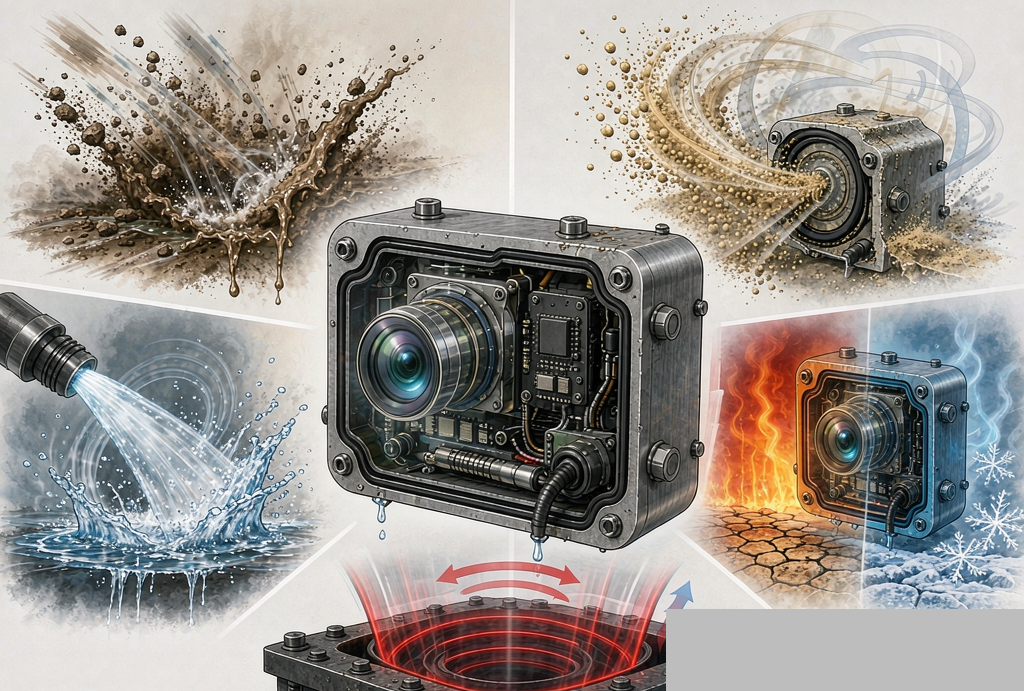
为什么是坑:很多采购在选型时只看数据手册上的IP68标识就下结论,认为「防尘防水到顶了」。但IP等级只描述静态防尘防水能力,不涵盖温度循环、压力冲洗、化学腐蚀、振动疲劳等复合工况。
坑在哪:工程机械摄像头在实际使用中面临的不是实验室水浸,而是高压水枪冲洗(洗车场景压力可达100bar以上)、泥浆裹覆后干燥收缩产生密封应力、酸碱清洗剂腐蚀密封圈。最典型的失效模式是:首3个月IP68测试通过,6个月后密封圈硬化开裂,水汽渗透导致镜头起雾、传感器腐蚀。
怎么破:选型时不只看IP等级,还要要求供应商提供三项验证:第一,高压水柱冲击测试报告(建议IPK9K标准,80-100bar压力下密封完整性);第二,温度循环后的密封耐久测试(-40摄氏度至+85摄氏度循环100次后复测防水等级);第三,化学耐受性报告(针对工地常见清洗剂、液压油、防冻液的密封圈相容性)。同时要求模组厂在封装设计阶段就引入透气阀(Gore-Tex或同等方案),平衡内外压差,避免温度骤变时密封失效。
为什么是坑:非公路场景的摄像头镜头随时可能被泥浆、灰尘、水渍覆盖,自清洁方案成为刚需。但市面上三种主流路线各有适用边界,选错方案不仅清洁无效,还可能损坏镜头镀膜。
坑在哪:三种路线的差异在于:超声波自清洁通过高频振动抖落颗粒,对干燥灰尘有效,但对湿泥、油污几乎无效;机械雨刮结构简单、清洁力强,但运动部件在振动环境下寿命有限,且刮片会磨损镜头表面涂层;化学涂层(疏水疏油)能减少附着,但紫外线下寿命通常不超过6个月,工程机械户外工况下衰减更快。最常见的失误是只用单一方案,在不同工况下全部失效。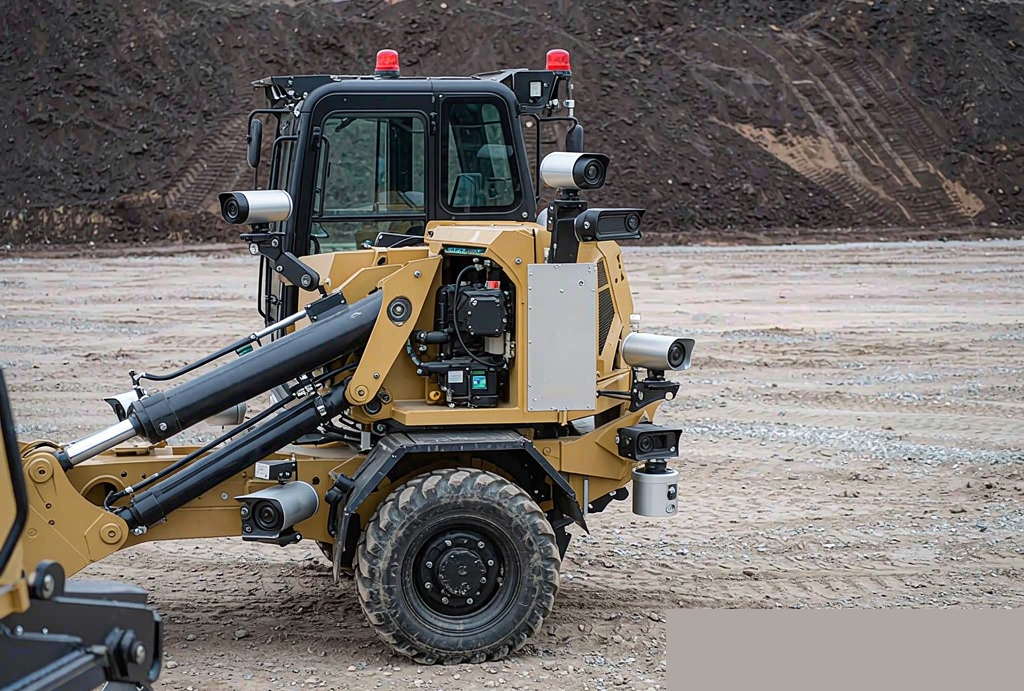
怎么破:采用组合方案。第一步根据主工况确定主方案:干燥多尘环境以超声波为主、辅以疏水涂层;泥浆油污环境以微型雨刮为主、辅以涂层延缓污染速度。第二步要求模组厂在镜头外层加装可更换的防护镜片(蓝宝石玻璃或硬化玻璃),将清洁方案的损耗对象从镜头本身转移到廉价可更换的防护片上。第三步,在系统层引入脏污检测——通过分析摄像头输出画面的对比度与锐度分布,自动判断镜头污染程度并触发清洁或告警,避免脏污运行导致的感知误判。
为什么是坑:厂商标称的HDR动态范围(如96dB、120dB)是实验室最优条件下的理论值。在工程机械场景中,实际可用动态范围往往只有标称值的60%至70%,直接导致强光区域过曝或阴影区域全黑。
坑在哪:失效场景在工地随处可见:挖掘机从阴影驶入阳光直射区域时曝光切换延迟导致几秒内目标丢失;隧道出口「白洞效应」使前方障碍物完全不可见;夜间工地灯光直射镜头时出现严重眩光。这些场景的共同特点是:动态范围变化速度远超HDR模式的帧间切换速度,且局部区域(而非全帧)存在极端对比度。单帧HDR传感器(如LOFIC架构)在这种场景表现更好,但成本和功耗也更高。
怎么破:选型时不能只看标称dB值,必须要求供应商提供三类实测数据:第一,关键场景实拍样张(逆光进出隧道、强光夜间作业、阴影到阳光过渡),而非仅看实验室动态范围曲线;第二,HDR模式下的帧率和延迟数据——如果HDR模式帧率降至15fps以下,运动物体会出现拖影,对安全感知场景不可接受;第三,问清楚HDR实现方式:多帧合成(帧间运动伪影风险)、单帧多增益(读出噪声升高)、还是LOFIC横向溢出(硬件级单帧HDR,效果最优但成本最高)。对于安全关键场景,优先选择单帧HDR方案。
为什么是坑:数据手册上的工作温度范围通常标注-40摄氏度至+85摄氏度或-30摄氏度至+70摄氏度,但这是「稳态温度」指标。工程机械实际工况是「温度循环」——白天暴晒达+70摄氏度,夜间骤降至-20摄氏度,反复数百次。稳态测试通过不代表循环测试能通过。
坑在哪:温度循环导致的失效不在传感器本身,而在模组级联的薄弱环节:VCM音圈马达的胶水在热循环下开胶导致焦偏移;镜头筒材与镜头座的热膨胀系数不匹配导致光学中心漂移;AA(主动对准)胶层在循环后产生微裂纹导致同心度变化;连接器焊点在热应力下产生微裂纹导致间歇性接触不良。更严重的是振动叠加温度循环:工程机械的振动频谱集中在20至200Hz,加速度可达5至10gRMS,远超消费电子的1至2g测试标准。温度加振动的耦合失效往往在实验室单因子测试中无法暴露,只在实机数百小时后才出现。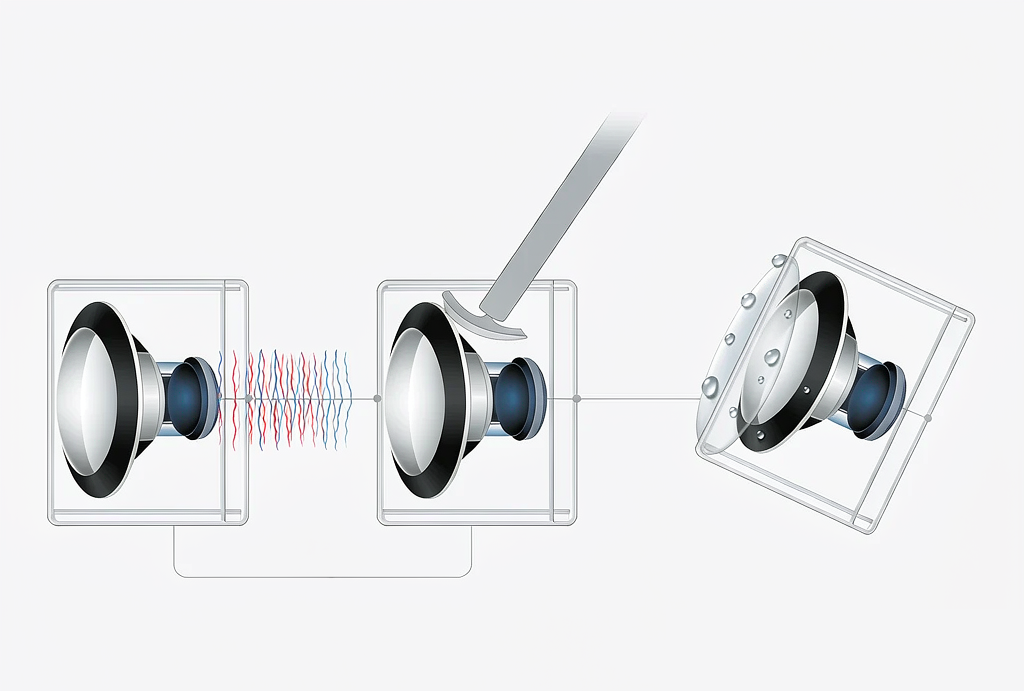
怎么破:第一步,要求模组厂提供温度循环加振动叠加测试报告(IEC 60068-2-14温度循环叠加IEC 60068-2-64随机振动),而非单因子测试。第二步,在模组设计阶段就采用抗热循环工艺:AA胶选择低CTE环氧而非UV胶;镜头座与镜头筒采用同种金属或匹配CTE材料;VCM选用磁悬浮或弹片式而非胶水固定型。第三步,要求每批次出货附带振动后的光学性能复测数据(MTF、畸变、焦偏移),而非只在出货前测一次。
为什么是坑:非公路车辆正快速引入边缘AI感知——周围环境物体检测、行人预警、远程遥控辅助。但很多项目在选型时把摄像头和AI芯片分开评估,到集成阶段才发现带宽和延迟不匹配,被迫降分辨率或降帧率,感知能力大打折扣。
坑在哪:典型陷阱包括:选了4K HDR摄像头(数据率约12Gbps原始),但边缘AI芯片的MIPI CSI-2输入只有4-lane(最大约8Gbps),被迫从4K降到1080p或从HDR降到SDR;摄像头输出RAW格式但AI芯片只能处理YUV,中间转换引入延迟和功耗;多摄像头同步场景下各路摄像头帧同步偏差导致融合算法出错。最隐蔽的坑是:部分边缘AI芯片标称支持4K输入,但实际上是在ISP后端做了降采样,AI模型实际处理的分辨率远低于4K,感知精度被悄悄压缩。
怎么破:第一步,在选型初期就联合评估摄像头模组与AI芯片的带宽契约——确认MIPI lane数、每lane速率(D-PHY 2.5Gbps与D-PHY 1.5Gbps)、HDR模式下实际可用分辨率和帧率。第二步,确认摄像头输出格式与AI芯片输入格式的一致性,优先选择支持RAW直输的AI芯片方案以保留最大信息量。第三步,多摄像头场景要求模组厂提供帧同步(硬件触发同步)能力,而非依赖软件时间戳对齐。第四步,要求AI芯片供应商提供「真实处理分辨率」而非「输入支持分辨率」的数据,避免降采样陷阱。
核心区别在于工况恶劣程度和寿命要求。乘用车摄像头的工作环境相对可控(车身密封、温度波动有限),而工程机械摄像头暴露在泥浆、高压冲洗、极端温度循环、强振动、化学腐蚀等复合环境下,且寿命要求通常10至15年远超乘用车的8至10年。选型标准不能直接套用车规级AEC-Q100,还需叠加IEC 60068环境测试和实际工况验证。
据维宁尔2026年报告,非公路车辆先进摄像头与视觉系统全球可触达市场规模约6.5亿美元,涵盖欧洲(高端应用加技术需求强)、北美(规模化加自动化需求)、中国(高量级加成本压力)、日韩(技术加自动化)、印度(增长潜力加本地化需求)。相比乘用车ADAS市场,非公路场景虽然单项目量级较小,但定制化溢价高、竞争者少,适合有柔性制造能力的模组厂切入。
没有单一最优方案,需根据主工况组合使用。干燥多尘场景选超声波加疏水涂层;泥浆油污场景选微型雨刮加可更换防护镜片;极端环境三方案叠加。关键是在系统层加入脏污检测(通过画面对比度与锐度自动判断),避免脏污运行导致的感知误判。
核心是在选型初期就联合评估带宽契约:确认MIPI lane数和每lane速率、HDR模式下的实际可用分辨率和帧率、输出格式与AI芯片输入格式的一致性。多摄像头场景要求硬件级帧同步。同时要向AI芯片供应商索取真实处理分辨率而非输入支持分辨率数据,避免降采样陷阱。
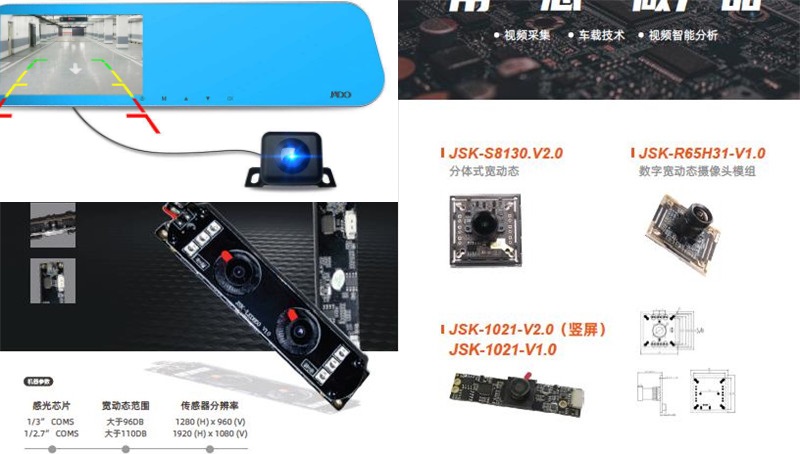
金视康科技深耕摄像头模组领域,覆盖消费电子、车载、安防、工业检测等场景,具备恶劣工况模组封装、车规级可靠性测试与定制化光学方案能力,承接工程机械、农业、海洋等非公路场景OEM/ODM订单,助力海外客户在环境感知赛道稳健落地。


 13423810014
 0755-29433686
 daming@cameras-module.com
 深圳市宝安区石岩镇园岭村志泫翰工业园H栋2楼
网站地图[html] 网站地图[xml] Copyright © 2020 深圳市金视康科技有限公司 版权所有 技术支持: bpvis